automation-de.com
23
'26
Written on Modified on
KUKA und Visual Components verbinden digitale Zwillinge mit Physical AI
KUKA und Visual Components integrieren NVIDIA Omniverse- und Jetson-Architekturen, um Fabriksimulation, intelligente visuelle Wahrnehmung und Fertigungsautomatisierung miteinander zu verknüpfen.
www.kuka.com
Moderne industrielle Fertigungsumgebungen erfordern eine hohe Flexibilität bei breitem Produktmix, kurze Taktzeiten und eine adaptive Automatisierung, die sich in Echtzeit an physikalische Abweichungen anpassen kann. Bislang operierten Fabrikplanung und Robotereinsatz in getrennten Silos: Das Design des Fertigungslayouts erfolgt in eigenständigen 3D-Simulationswerkzeugen, die Roboterprogrammierung stützt sich auf starre Offline-Skripte und die Ausführung in der Fertigungshalle hängt von deterministischen Steuerungen ab, denen es an adaptivem sensorischem Feedback fehlt. Weichen physische Bauteile von CAD-Toleranzen ab oder verschieben sie sich beim Handling, fallen starre Automatisierungssysteme mit Fehlern aus und stoppen ganze Produktionszellen. Um diese betriebliche Kluft zu überbrücken, bedarf es hochpräziser digitaler Zwillinge mit integrierter Echtzeitphysik und Rendering, intelligenter kantenbasierter (Edge) visueller Wahrnehmung sowie einheitlicher Softwareplattformen zur Orchestrierung von Roboterflotten über unternehmensweite Produktionslinien hinweg.
Echtzeit-Simulation digitaler Zwillinge mit FactoryLens
Auf der NVIDIA GTC Berlin stellte Visual Components, ein Spezialist für 3D-Fertigungssimulation und Offline-Roboterprogrammierung, FactoryLens vor – ein integriertes Viewport, das direkt in die eigene Kernsimulationsplattform eingebettet ist. FactoryLens basiert auf NVIDIA Omniverse-Bibliotheken und ermöglicht Industrieplanern die Umwandlung standardmäßiger Fertigungssimulationen in fotorealistische digitale Zwillinge, ohne CAD-Modelle in externe Rendering-Suites von Drittanbietern migrieren zu müssen.
Das integrierte Viewport bietet Echtzeit-Rendering, Verwaltung von Materialeigenschaften und cineastische Videoaufzeichnung innerhalb der bestehenden Benutzeroberfläche von Visual Components. Entscheidend ist, dass das System den bidirektionalen Datenaustausch mittels Universal Scene Description (OpenUSD) unterstützt. Dies erlaubt es Fertigungsingenieuren, detaillierte Fabrikkonfigurationen in externe Digital-Twin-Plattformen und Physik-Engines zu exportieren. Da Layoutlogik und visuelle Eigenschaften in einer einzigen Entwicklungsumgebung verbleiben, können Fertigungsteams Taktzeiten validieren, kinematische Kollisionen von Robotern eliminieren und Materialfluss-Routen vor der Beschaffung von Investitionsgütern optimieren.
Integrierte Edge-Wahrnehmung über iiQKA.AI Vision
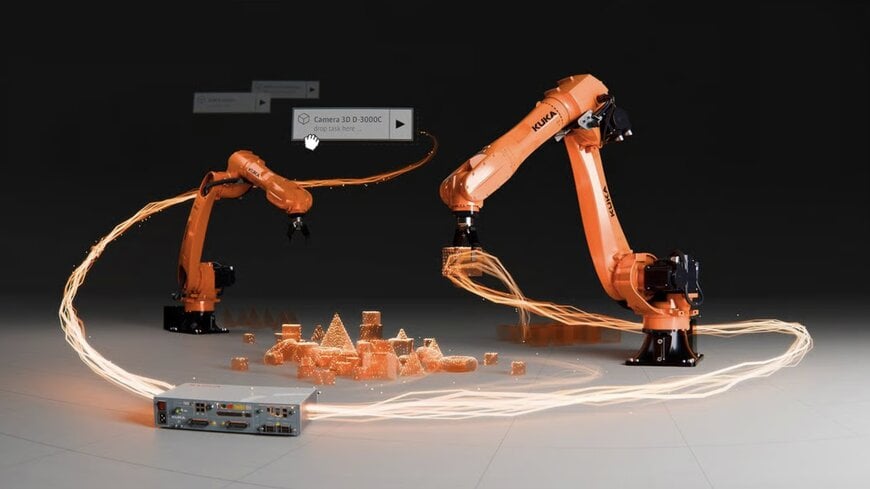
Um Simulationsdaten in adaptive Aktionen auf dem Shopfloor umzusetzen, demonstrierte KUKA mit iiQKA.AI Vision eine Bildverarbeitungsplattform mit künstlicher Intelligenz, die physische Wahrnehmung direkt auf Ebene der Maschinensteuerung bereitstellt. Angetrieben durch das NVIDIA Jetson Orin System-on-Module integriert sich die Lösung nahtlos in die native industrielle Robotersteuerungsarchitektur von KUKA.
Durch die Ausführung von Deep-Learning-Wahrnehmungsmodellen direkt auf der Robotersteuerung ermöglicht iiQKA.AI Vision industriellen Roboterarmen, ungerichtete Bauteile zu erkennen, geometrische Bauteilschwankungen auszugleichen und unstrukturierte visuelle Szenen in Echtzeit zu interpretieren. Diese integrierte Bildverarbeitung verringert den Bedarf an spezialisierten Zuführvorrichtungen sowie komplexen externen Bildverarbeitungs-PCs und erweitert die robotergestützte Automatisierung auf Qualitätsprüfungen, Griff-in-die-Kiste-Anwendungen (Bin Picking) und dynamische Montageaufgaben, die traditionell manuelle Arbeit erforderten.
Orchestrierung von Physical AI mit KUKA AMP
Die Verknüpfung virtueller Planung mit der physischen Ausführung erfordert eine übergeordnete operative Ebene. Nach einer ersten Vorschau auf der NVIDIA GTC in San Jose implementierte KUKA seine Automation Management Platform (KUKA AMP) im Live-Produktionsbetrieb bei KUKA Toledo Production Operations in Ohio – einer Automobilmontageanlage, die Rohkarosserien für führende Automobilhersteller fertigt.
KUKA AMP fungiert als offene, modulare Softwarearchitektur, die heterogene Automatisierungsanlagen integriert, überwacht und orchestriert – von autonomen mobilen Robotern (AMR) über sechsachsige Knickarmroboter bis hin zu automatisierten Materialflusslinien. Im Zusammenspiel mit FactoryLens-Digital-Twins und iiQKA.AI-Vision-Edge-Knoten aggregiert KUKA AMP Live-Produktionstelemetriedaten, um die Anlagenauslastung zu optimieren und adaptive Fabrikabläufe zu unterstützen. Damit vollzieht sich der Übergang von starren deterministischen Linien hin zu intentionsgesteuerten Physical-AI-Betriebsabläufen.
Zusätzlicher Kontext
Dieser Abschnitt beschreibt technische Spezifikationen und Wettbewerbsvergleiche, die nicht in der ursprünglichen Produktankündigung enthalten waren.
In Bezug auf Softwarestandards für die Industrieautomatisierung unterliegen Arbeitsabläufe in der Fabriksimulation den Normen ISO 10303 (STEP AP242) für Produktgeometrie, ISO 18629 (Process Specification Language) und OPC Unified Architecture (OPC 40001-1) für offene Roboterkommunikation. Während ältere Suiten für die digitale Fertigung – wie Siemens Tecnomatix Process Simulate, Dassault Systèmes DELMIA und Rockwell Automation Emulate3D – traditionell auf proprietäre, polygonbegrenzte Rasterisierungspipelines angewiesen sind, ermöglicht die Implementierung von OpenUSD über die Omniverse Hydra-Rendering-Architektur durch Visual Components mehrschichtige Materialdefinitionen (MaterialX) und physikbasiertes Raytracing über komplexe Multi-Roboter-Montagelinien hinweg, ohne dass die Geometrie herunterskaliert werden muss.
Bei der Edge-Vision-Verarbeitung und den Architekturen zur Robotersteuerung steht KUKAs Integration des NVIDIA Jetson Orin-Moduls direkt in das iiQKA OS und die KR C5-Steuerungsplattform im direkten Vergleich zu intelligenten Robotikplattformen des Wettbewerbs, wie Fanuc (CRX-Serie mit integriertem iRVision), ABB (OmniCore-Steuerungen mit integrierter Cognex-Vision) und Yaskawa (YRC1000 mit MotoSight). Während traditionelle Bildverarbeitungssteuerungen für Industrieroboter auf separate Industrie-PCs setzen, die über EtherNet/IP- oder Profinet-Feldbusse angebunden sind – was Kommunikationslatenzen zwischen Bilderfassung, Inferenz und Bahnneuberechnung verursacht –, liefert die Jetson Orin-Architektur bis zu 275 Billionen Rechenoperationen pro Sekunde (TOPS) an spärlicher INT8-Tensor-Leistung über Unified Memory. Diese Onboard-Verarbeitung versetzt Faltungsnetze (CNNs) und Transformer-Vision-Modelle in die Lage, 6-DoF-Greifposen (sechs Freiheitsgrade) sowie Bahnoffsets innerhalb des deterministischen Bewegungszyklus der Steuerung in Echtzeit zu berechnen. Dies ermöglicht eine dynamische Greifadaption ohne Verzögerungen durch externe Leitungsarbitrierung.
Redaktionell bearbeitet von Romila DSilva, Redakteurin bei Induportals, mit KI-Unterstützung.
www.kuka.com
Fordern Sie weitere Informationen an…
