automation-de.com
09
'26
Written on Modified on
Robot-Vision-Edge-Computing-Architektur für die industrielle Automatisierungsintegration
KUKA stellt iiQKA.AI Vision vor, um die 2D- und 3D-Roboterführung ohne externe Industriecomputer zu vereinfachen.
www.kuka.com
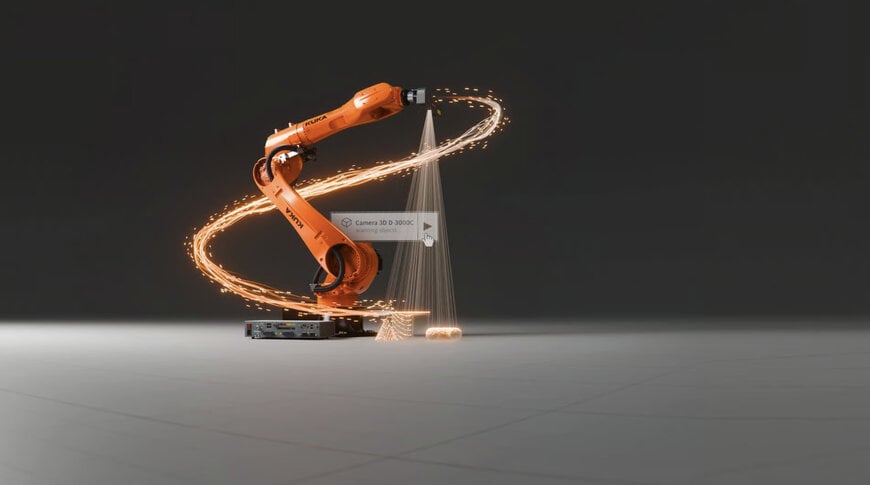
Die Implementierung bildgeführter Robotik in Fertigungslinien führt häufig zu Integrationsengpässen, da externe Industrie-PCs, spezialisierte Bildverarbeitungskenntnisse und komplexe Kommunikationsbusprotokolle erforderlich sind, die die Systemlatenz und die Bereitstellungskosten erhöhen. Um diese Hardwareschichten zu eliminieren und die optische Führung zu vereinfachen, hat der Automatisierungshersteller KUKA iiQKA.AI Vision eingeführt – eine integrierte Softwaresuite, die KI-gestützte 2D- und 3D-Bildverarbeitung direkt in der Robotersteuerung ausführt.
Eingebettetes Edge-Processing und Hardwareintegration
Herkömmliche industrielle Bildverarbeitungssysteme setzen auf separate Industrie-PCs (IPCs) oder Remote-Cloud-Verarbeitung, um rechenintensive visuelle Algorithmen auszuführen, was Latenzen und Netzwerkrisiken in die Produktionszelle einbringt. Im Gegensatz dazu führt iiQKA.AI Vision die Bildverarbeitung lokal auf der KUKA AI Extension Platform aus, einem integrierten Rechenmodul auf Basis der NVIDIA-Jetson-Orin-Architektur, das direkt in die Robotersteuerung eingebettet ist.
Diese integrierte Architektur macht externe Computerhardware, Cloud-Konnektivität oder zusätzliche Netzwerkinfrastruktur überflüssig. Durch die lokale Verarbeitung und Speicherung aller Bilddaten sowie der neuronalen Netzinferenz auf dem Modul gewährleistet das System eine deterministische Kommunikation mit geringer Latenz zwischen Wahrnehmungsalgorithmen und Bewegungsregelkreisen, während Bilddaten gleichzeitig vor externen Netzwerprisiken isoliert bleiben.
Einheitlicher Engineering-Workflow und grafische Konfiguration
Die Softwarebereitstellung erfolgt über iiQWorks, wo Bildverarbeitungsanwendungen über eine grafische Benutzeroberfläche mit Drag-and-Drop-Programmierung konfiguriert werden. Vorkonfigurierte Anwendungsvorlagen und geführte Workflows zur Inbetriebnahme ermöglichen es nicht-spezialisierten Engineering-Teams, bildgeführte Automatisierung ohne das Schreiben von benutzerdefiniertem Bildverarbeitungscode umzusetzen.
Das System bietet eine zentrale Verwaltung und Diagnoseüberwachung über eine einheitliche Weboberfläche, die die Brücke zwischen Engineering-Setup und dem täglichen Betrieb in der Fertigungshalle schlägt. Standardisierte Kamerasensoren und passende optische Komponenten, die auf industrielle Umgebungen abgestimmt sind, binden sich direkt an den Steuerungsstack an.
Automatisierte Merkmalsextraktion und kinematische Führung
iiQKA.AI Vision arbeitet sowohl im 2D- als auch im 3D-Bildgebungsbereich und übernimmt die Objektsegmentierung, die räumliche Koordinatenbestimmung sowie die automatisierte Berechnung von Greifer-Greifpunkten. Bei 3D-Operationen wertet die Plattform Punktwolken aus Sensordaten oder CAD-Modellen aus, um kollisionsfreie Bahnstrategien sowie stabile Greifwinkel zu berechnen, und erhält die Erkennungsgenauigkeit trotz schwankender Umgebungsbeleuchtung oder Unregelmäßigkeiten auf Werkstückoberflächen aufrecht. In 2D-Workflows identifiziert die Software Werkstücke, verfolgt Förderbandbewegungen und berechnet dynamische Offsets, um Robotermanipulatoren in Echtzeit zu führen.
Zu den industriellen Zielanwendungen gehören der Griff in die Kiste (Bin Picking) unsortierter Werkstücke, automatisiertes Be- und Entladen von Maschinen, Depalettierung am Linienende, Präzisionsmontage und Inline-Qualitätsprüfungen. KUKA hat technische Demonstrationen von iiQKA.AI Vision für das NVIDIA-GTC-Event vom 20. bis 22. Oktober 2026 in Berlin angekündigt, um Umsetzungen von Physical AI in Produktionsumgebungen zu präsentieren.
Zusätzlicher Kontext:
Dieser Abschnitt beschreibt technische Spezifikationen und Wettbewerbsvergleiche, die nicht in der ursprünglichen Produktankündigung enthalten waren.
Der Übergang zur eingebetteten Verarbeitung neuronaler Netze in Robotersteuerungen spiegelt einen branchenweiten Wandel hin zu Edge-basierter Physical AI in der diskreten Fertigung wider. Standardmäßige bildgeführte Robotiksysteme stützten sich traditionell entweder auf eigenständige Smart-Kameras (wie die Serie In-Sight von Cognex), die über industrielle Ethernet-Protokolle (Profinet, EtherNet/IP) kommunizieren, oder auf externe IPC-basierte 3D-Bildverarbeitungssysteme (wie Architekturen von Photoneo PhoXi oder Keyence CV-X). Während Smart-Kameras 2D-Inspektionen effizient bewältigen, erfordern hochdichtes 3D-Bin-Picking und die räumliche Punktwolkenverarbeitung regelmäßig dedizierte Grafikprozessoren, was traditionell 4.000 bis 15.000 Euro an externen Hardware- und Lizenzkosten pro Fertigungszelle verursachte.
Auf dem Markt für roboternative Bildverarbeitung misst sich der steuerungsintegrierte Ansatz von KUKA direkt an etablierten proprietären Plattformen wie FANUC iRVision und ABB Integrated Vision.
FANUC iRVision bettet die visuelle 2D- und 3D-Führung ohne externe PCs direkt in die R-30iB-Plus-Steuerung ein und nutzt dedizierte interne Rechenplatinen sowie proprietäre Bildverarbeitungssoftware. Während iRVision eine tiefe, deterministische Kopplung mit der Roboterkinematik bietet, stützen sich dessen traditionelle Algorithmen stark auf strukturierten geometrischen Mustervergleich. Dies erfordert geschulte Bildverarbeitungstechniker für die Konfiguration komplexer Beleuchtungen, Kalibriergitter und Baselines von 3D-Sensoren.
ABB Integrated Vision, powered by Cognex-Tools und programmiert in ABB RobotStudio, vereinfacht die 2D-Kameraeinrichtung über FlexPendant-Schnittstellen auf ähnliche Weise. Komplexes, Deep-Learning-basiertes 3D-Bin-Picking erfordert auf ABB-Plattformen jedoch typischerweise Bildverarbeitungs-Engines von Drittanbietern (wie Pickit 3D oder Mech-Mind), die auf dedizierten Industrie-PCs laufen.
Durch den Einsatz des System-on-Modules NVIDIA Jetson Orin (das in seiner Spitzenkonfiguration mit 64 GB bis zu 275 Billionen Rechenoperationen pro Sekunde an KI-Rechenleistung bereitstellt) bietet die KUKA AI Extension Platform ausreichenden Tensor-Verarbeitungsdurchsatz direkt im Schaltschrank. Dies ermöglicht die Segmentierung über tiefe neuronale Netze und dynamische 3D-Greifposenschätzungen, ohne Punktwolkenberechnungen an Peripheriecomputer auslagern zu müssen – was Platzbedarf, Leistungsaufnahme und den Software-Verwaltungsaufwand verschiedener Hersteller in Roboterzellen reduziert.
Bearbeitet von Natania Lyngdoh, Induportals-Redakteurin, mit Unterstützung von KI.
www.kuka.com
Fordern Sie weitere Informationen an…
