automation-de.com
19
'26
Written on Modified on
Automatisierte Offline-Roboterprogrammierung für das Lichtbogenschweißen
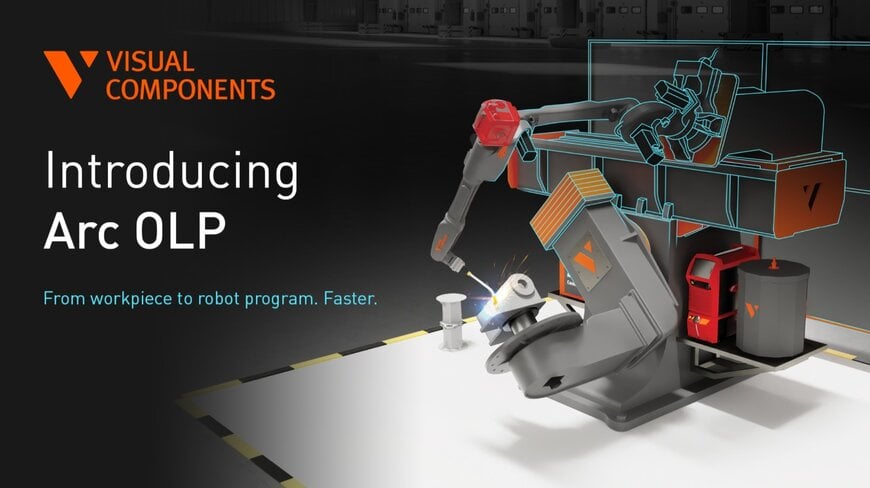
Visual Components bringt mit Visual Components 5.2 die Lösung Arc OLP auf den Markt, die Nahterkennung, Bahnlösung und markenübergreifende Robotercodegenerierung in der Fertigung mit hoher Variantenvielfalt automatisiert.
www.visualcomponents.com
Metallverarbeitende Betriebe mit hoher Variantenvielfalt und kleinen Losgrößen stoßen auf erhebliche Engpässe, wenn robotergestützte Lichtbogenschweißzellen an häufige Produktvarianten und Konstruktionsänderungen angepasst werden müssen. Die klassische Online-Programmierung per Teach-Pendant erfordert, aktive Schweißzellen anzuhalten und den Roboter manuell entlang jeder Naht zu verfahren – die Produktion steht still, und spezialisierte Schweißingenieure sind gebunden. Selbst herkömmliche Offline-Programmierwerkzeuge verlangen oft eine aufwendige manuelle Kantenauswahl am CAD-Modell, separate Software-Workflows für verschiedene Robotermarken und komplexe manuelle Kinematikanpassungen, um Achsgrenzen oder Brennerkollisionen zu vermeiden. Um diese Rüstengpässe zu beseitigen, ist spezialisierte Offline-Programmiersoftware erforderlich, die Schweißnähte direkt aus der 3D-Geometrie ableitet, die Erreichbarkeit mehrachsiger Systeme automatisch löst und steuerungsfertigen Code für heterogene Roboterflotten erzeugt, während die realen Zellen weiterproduzieren.
Geometriebasierte Nahterkennung und automatische Bahnlösung
Um die Vorbereitungszeit zwischen CAD-Freigabe und Fertigung zu verkürzen, hat Visual Components Arc OLP vorgestellt, eine spezialisierte Lösung zur Offline-Roboterprogrammierung, die zusammen mit Visual Components 5.2 veröffentlicht wurde. Die für Hersteller, Systemintegratoren und Roboter-OEMs entwickelte Software bündelt Nahterkennung, Bahnverifikation und Postprocessing in einem durchgängigen digitalen Workflow.
Der Ablauf beginnt mit Auto Weld, einer algorithmischen Funktion, die die importierte 3D-Bauteilgeometrie analysiert und geeignete Schweißnähte automatisch erkennt. Statt pauschal jede geometrische Kante einer Baugruppe zu markieren, nutzt Auto Weld integriertes Schweißwissen, um realistische Nahtpositionen zu identifizieren. Schweißfachleute prüfen die vorgeschlagenen Nähte visuell am 3D-Werkstück, gleichen die Auswahl mit Schweißanweisungen und Qualitätsstandards ab, verfeinern die Brennerwinkel und legen die Schweißreihenfolge fest, um Verzug zu beherrschen, bevor die Codegenerierung startet.
Sobald die Nahtfolgen feststehen, automatisiert der Guided Workflow die Bahngenerierung und das Postprocessing. Ein integrierter Kinematik-Solver bewertet die modellierte Zelle – einschließlich Roboter, Brennergeometrie, Werkstück und Spannvorrichtungen – und löst Erreichbarkeitsbeschränkungen, Handgelenkkonfigurationen und Achsgrenzen automatisch. Nachdem die Ingenieure die simulierten Bewegungsbahnen in der virtuellen Umgebung validiert haben, übersetzen integrierte Postprozessoren die Bahnen in nativen Steuerungscode für die jeweilige Robotermarke. Vor Produktionsbeginn bleiben lediglich die übliche Kalibrierung der realen Zelle und ein abschließender Testlauf.
Entkoppelte Zellvorbereitung und markenübergreifende Standardisierung
Arc OLP entkoppelt den Programmieraufwand von der Maschinennutzung: Engineering-Teams können Roboterprogramme offline erstellen, validieren und ändern, während die realen Schweißzellen weiter produzieren. Ändern technische Änderungsaufträge die Bauteilgeometrie, passen die Fachleute die betroffenen Nähte an, erzeugen die Bahnen neu und prüfen Kollisionsfreiheit virtuell, bevor der überarbeitete Code in die Fertigung geht.
Die Plattform basiert auf einem planbaren Lizenzmodell ohne Nahtkontingente oder nutzungsabhängige Zusatzkosten und ist optional auch als On-Premises-Installation verfügbar, um unternehmensinterne IT-Sicherheitsrichtlinien zu erfüllen. Da Arc OLP einen einheitlichen Programmier-Workflow für mehrere Industrieroboter-Marken bietet, können Fertigungsbetriebe mit gemischten Roboterflotten sowie kleine und mittlere Unternehmen Schulung und Programmierstandards vereinheitlichen, statt separate, markenspezifische Offline-Tools zu pflegen.
Zusätzlicher Kontext
Dieser Abschnitt enthält technische Spezifikationen und Wettbewerbsvergleiche, die nicht Teil der ursprünglichen Produktankündigung sind.
Beim robotergestützten Lichtbogenschweißen, für das Qualitätsnormen wie ISO 3834 (Qualitätsanforderungen für das Schmelzschweißen metallischer Werkstoffe) und AWS D16.1 (Sicherheit beim robotergestützten Lichtbogenschweißen) gelten, stützen sich Offline-Programmiersysteme auf das Einlesen neutraler oder nativer CAD-Formate – typischerweise STEP AP242, IGES oder Parasolid –, um Flächenwinkel, Blechdicken und Nahttopologien wie Überlapp-, Kehl-, Stumpf- und T-Stöße zu ermitteln. Automatische Nahterkennungsalgorithmen berechnen Winkelhalbierende entlang sich schneidender Flächennormalen, um nominale Anstell- und Neigungswinkel des Brenners festzulegen, während Solver für die inverse Kinematik Konfigurationen sechsachsiger Knickarmroboter sowie externer zwei- oder dreiachsiger Positionierer (Dreh-Kipp-Tische oder Kopf-Reitstock-Systeme) berechnen, um für eine optimale Schmelzbadführung in Wannen- oder Horizontalposition (1F/2F) zu schweißen. Da nominale CAD-Baugruppen aufgrund von Wärmeverzug und Vorrichtungstoleranzen stets leicht von gestanzten oder gehefteten Werkstücken in der Fertigung abweichen, werden offline erzeugte Programme an der realen Steuerung üblicherweise mit taktiler Drahtsensorik oder Lichtbogen-Nahtverfolgung (TAST) kombiniert, um die programmierten Bahnen während des Schweißens dynamisch zu korrigieren.
Im Markt für herstellerunabhängige Offline-Programmierung und Schweißsimulation tritt Visual Components Arc OLP direkt gegen spezialisierte Drittanbieter-Plattformen wie Octopuz, RoboDK, Cenit FASTSUITE Edition 2 und Delfoi Robotics (2022 von Visual Components übernommen) sowie gegen herstellerspezifische Simulationssuiten wie ABB RobotStudio (Arc Welding PowerPac), Fanuc ROBOGUIDE (WeldPRO), KUKA.Sim und Yaskawa MotoSim EG-VRC an. Herstellergebundene Suiten bieten zwar eine tiefe native Steuerungsemulation für Zellen einer Marke, zwingen Betriebe mit mehreren Robotermarken jedoch zu separaten Lizenzen und Schulungen. Während allgemeine OLP-Pakete häufig modulare Zusatzgebühren pro Postprozessor verlangen oder eine manuelle Kurvenauswahl an komplexen Baugruppen erfordern, kombiniert Visual Components die geometriebasierte Nahterkennung mit Auto Weld, markenübergreifendes Postprocessing und kontingentfreie Lizenzierung in einer spezialisierten Anwendung für kleine und mittlere Schweißbetriebe und Lohnfertiger mit hoher Variantenvielfalt.
Bearbeitet von Romila DSilva, Induportals-Redakteurin, mit KI-Unterstützung.
www.visualcomponents.com
