automation-de.com
16
'26
Written on Modified on
Physical-AI-Basismodelle für die autonome multisensorische robotische Manipulation
NEURA Robotics hat Neuron AI eingeführt, um Herausforderungen bei verdeckter Manipulation mithilfe von multisensorischem Feedback und zeitlichen Speicherarchitekturen zu lösen.
neura-robotics.com
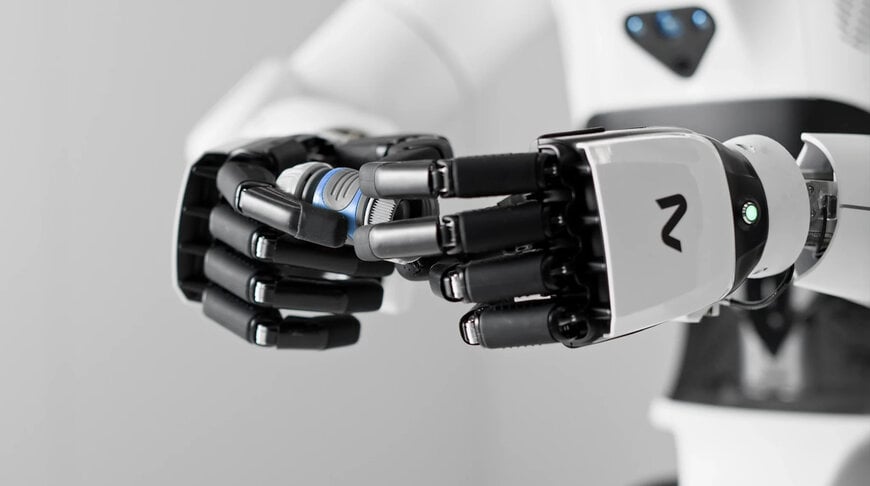
In der industriellen Automation und in unstrukturierten Fertigungsumgebungen scheitert eine rein visuelle Roboterführung häufig dann, wenn Sichtlinien verdeckt sind oder Präzisionsaufgaben von Kontaktdynamiken abhängen. Um diesen betrieblichen Einschränkungen zu begegnen, hat NEURA Robotics mit Neuron AI ein multimodales Basismodell entwickelt, das physische KI für Einsätze in der Industrie- und Humanoidrobotik steuern soll.
Ingenieurtechnische Herausforderungen bei kontaktreicher Manipulation
Herkömmliche robotische Wahrnehmung stützt sich vorwiegend auf zwei- und dreidimensionale visuelle Eingaben, um Raumgeometrie, Position und Orientierung abzuleiten. Während Computer Vision ausreichende räumliche Telemetrie für strukturierte Pick-and-Place-Aufgaben liefert, fehlen ihr während Kontaktereignissen kritische physikalische Zustandsdaten wie mechanische Ausrichtung, Einsteckwiderstand und der feste Sitz von Verbindungselementen.
In komplexen Fertigungsabläufen erfordern Vorgänge wie Gewindeverschraubungen, Rastverbindungen und strukturelles Schweißen eine unmittelbare Bestätigung mechanischer Zustände, die Kameras nicht erfassen können. Optische Verdeckungen führen zu gravierenden betrieblichen Engpässen, wenn ein Manipulator seine eigenen Kamerasensoren verdeckt oder ein Montageprozess das Hineingreifen in unbeleuchtete Gehäuse erfordert. Ohne taktile und akustische Verifikation riskieren herkömmliche Robotersysteme eine übermäßige Kraftausübung, was zu mechanischen Schäden oder klemmenden Gelenken führt. Darüber hinaus fehlt Standard-Vision-Language-Action-Architekturen oft ein zeitliches Gedächtnis, wodurch sie den Zustand von Bauteilen aus dem Blick verlieren, sobald sich Teile außerhalb des Sensorerfassungsbereichs bewegen.
Architektur des Perception-Language-Action-Modells
Neuron AI überwindet diese Limitierungen durch ein einheitliches Perception-Language-Action-Framework, das mehrere Sensormodalitäten in eine synchronisierte zeitliche Repräsentation kodiert. Die Architektur integriert kontinuierlich:
- 3D-Vision: Volumetrische Punktwolken und Tiefenmessungen zur Erfassung der Umgebungsgeometrie in Echtzeit.
- Taktile und Kraftsensorik: Kontinuierliches Kraft-Momenten-Feedback und Kontakttelemetrie von Roboterhänden und Endeffektoren.
- Akustische Sensorik: Auditives Feedback zur Erfassung prozessspezifischer akustischer Signaturen wie dem Einrasten von Verbindungselementen oder der Stabilität von Schweißlichtbögen.
- Propriozeption: Kinematischer Roboterzustand, Gelenkwinkel und Geschwindigkeitsvektoren.
- Natürliche Sprache: Aufgabenaufforderungen und semantische Anweisungen, die auf physikalische Parameter abgebildet werden.
Anstatt jede Sensor-Pipeline in isolierten Subroutinen zu verarbeiten, gleicht das Modell diese heterogenen Datenströme in einem gemeinsamen zeitlichen latenten Raum ab, um vereinheitlichte Motortrajektorien auszugeben. Um die Zustandskonsistenz während betrieblicher toter Winkel aufrechtzuerhalten, enthält das Modell eine dedizierte Speicherarchitektur, die eine Objektpermanenz bewahrt. Dieser Mechanismus ermöglicht es dem Roboter, die Position und den Zustand verdeckter Teile nachzuverfolgen und vorherige Aktionen mit vorhergesagten nachgelagerten Effekten zu verknüpfen.
Trainingsmethodik und Flotteneinsatz
Das Modell wird über fünf verschiedene Roboterkörper von NEURA trainiert und deckt diverse mehrfingrige Roboterhände sowie spezialisierte Industriegreifer ab. Die Trainings-Pipelines speisen sich aus drei strukturierten physischen Datenströmen:
Trainingsmethodik und Flotteneinsatz
Das Modell wird über fünf verschiedene Roboterkörper von NEURA trainiert und deckt diverse mehrfingrige Roboterhände sowie spezialisierte Industriegreifer ab. Die Trainings-Pipelines speisen sich aus drei strukturierten physischen Datenströmen:
- Reale Interaktion: Synchronisierte empirische Datensätze, die auf Roboterplattformen in NEURA Gyms und Partner-Industrieanlagen erfasst wurden.
- Simulationserweiterte Daten: Synthetische Datensätze, die über spezialisierte Simulations-Stacks erzeugt werden, um Umgebungsvarianz und Randfall-Störungen (Corner Cases) einzubringen.
- Menschliche kinematische Demonstrationen: Ganzkörper-Motion-Capture und Aufgabendemonstrationen, die mittels mit Sensoren instrumentierten Datenanzügen aufgezeichnet wurden.
Bereitstellung und Modellspezialisierung erfolgen über die Softwareplattform Neuraverse. Industrieanwender können Basismodellgewichte an proprietäre Prozessanforderungen anpassen, um die Time-to-Skill-Metriken über Fertigungsflotten hinweg zu minimieren. Um die Einhaltung industrieller Data Governance und europäischer Datenschutzstandards zu gewährleisten, unterstützt die Architektur eine vollständige On-Device-Ausführung, die Inferenzen ohne permanente externe Cloud-Konnektivität ermöglicht. Datenpartnerschaften mit Industrieherstellern wie Schaeffler und Bosch gewährleisten die Validierung in aktiven Produktionsumgebungen.
Validierung auf der NVIDIA GTC Berlin 2026
Auf der Veranstaltung NVIDIA GTC Berlin, die vom 20. bis 22. Oktober in der Station-Berlin (Halle 3, Stand #3031) stattfindet, demonstriert die Plattform autonome Fähigkeiten auf der humanoiden Plattform 4NE1. Das System führt eine ungeskriptete, elfminütige autonome Sequenz zur Handhabung von Textilien aus, die das Sortieren, Beladen von Maschinen, Betätigen von Türen, Entladen und den Transfer in den Trockner umfasst. Der Einsatz testet multisensorische Zustandsübergaben, Raumplanung und zeitliche Nachverfolgung während der Handhabung verformbarer Objekte.
Zusätzlicher Kontext:
Dieser Abschnitt beschreibt technische Spezifikationen und Wettbewerbs-Benchmarkings, die in der ursprünglichen Produktankündigung nicht enthalten waren.
Industrielle Basismodelle für physische KI entwickeln sich von standardmäßigen Vision-Language-Action- (VLA) hin zu verkörperten Perception-Language-Action- (PLA) Architekturen. Maßgebliche Robotikmodelle wie DeepMind RT-2 von Google und RFM-1 von Covariant koppeln überwiegend tokenisierte visuelle Repräsentationen mit natürlichsprachlichem Schließen, um Posenanpassungen des Endeffektors vorherzusagen. Obwohl rein visuell-linguistische Modelle in der planaren Logistik und beim Sortieren auf Tischebenen effektiv sind, weisen sie bei kontaktreichen Aufgaben Latenz- und Präzisionsgrenzen auf, da ihnen die direkte Kraft-Momenten- und Akustikkonditionierung fehlt.
Durch die Integration von kontinuierlichem taktilem und akustischem Feedback mit dedizierten zeitlichen Speicherschichten zielt Neuron AI auf die physische Kontaktverifikation direkt auf der Modellebene ab. Während große Cloud-basierte Basismodelle zudem Herausforderungen bei deterministischen Latenzen und regulatorische Hürden im Rahmen europäischer Datenresidenzvorschriften mit sich bringen, eliminieren lokale On-Device-Inferenzarchitekturen externe Telemetrie-Abhängigkeiten und erfüllen so die deterministischen Taktzeitanforderungen in der industriellen Montage.
Bearbeitet von Natania Lyngdoh, Induportals-Redakteurin, mit Unterstützung von KI.
www.neura-robotics.com
Fordern Sie weitere Informationen an…
