automation-de.com
15
'26
Written on Modified on
Markteinführung von kollaborativem Roboter bietet erhöhte Sicherheit und Arbeitsplatzflexibilität
YASKAWA hat den kollaborativen Roboter MOTOMAN-HC12 auf den Markt gebracht, der mit einer Traglast von 12 kg und einer Reichweite von 1.410 mm ausgestattet ist, um die Arbeitssicherheit und die Einsatzflexibilität zu erhöhen.
www.yaskawa.eu.com
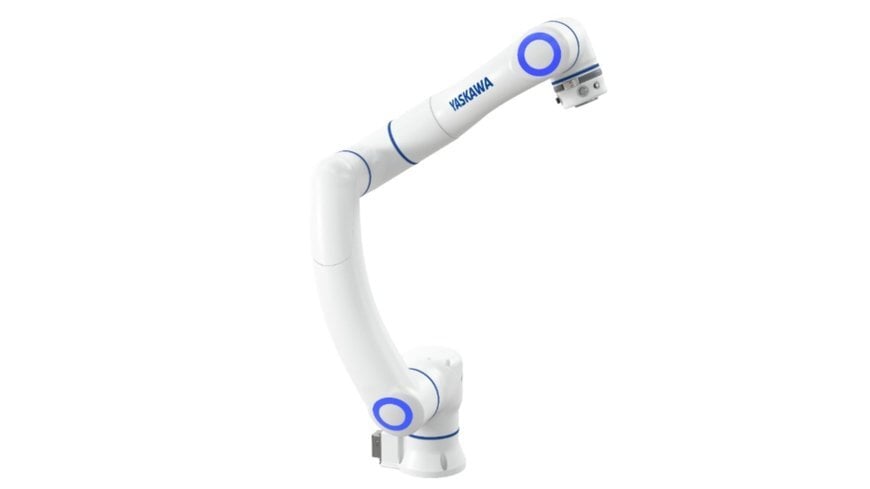
Der kollaborative Roboter MOTOMAN-HC12 bietet eine Tragfähigkeit von 12 kg gepaart mit einer Reichweite von 1.410 mm und tritt damit die Nachfolge des Vorgängermodells MOTOMAN-HC10DTP an. Entwickelt, um dem Fachkräftemangel in der Fertigung zu begegnen und die Automatisierungseinführung zu vereinfachen, kombiniert das System Sicherheitssysteme und verbesserte Produktivität mit geringeren Fertigungskosten.
Mechanische Architektur und Montagegrundfläche
Der Roboter verfügt über ein schlankes Armprofil, ein reduziertes Gesamtgewicht des Manipulators und eine verkleinerte Grundfläche. Das Montagemaß der Basis wurde im Vergleich zum Profil von φ275 mm des MOTOMAN-HC10DTP auf φ170 mm reduziert. Diese kompakte Geometrie minimiert physische Kollisionen mit benachbarten Maschinen und Strukturen, was die Installation in beengten Produktionsumgebungen erleichtert und den Zugang zu kompakten Arbeitsplätzen verbessert.
Integrierte Drehmomentsensorik und Sicherheitsleistung
Der Arm integriert neu entwickelte, proprietäre Drehmomentsensoren, die darauf ausgelegt sind, die Empfindlichkeit der Kollisionserkennung und die Systemreaktionszeiten zu optimieren. Diese Sensorintegration ermöglicht höhere Bewegungsgeschwindigkeiten im kollaborativen Betrieb bei gleichzeitiger Reduzierung der Aufprallkräfte bei möglichem Kontakt mit Bedienpersonal. Das mechanische Design bietet zudem eine reibungslose, intuitive Handführungsfunktion, um manuelle Teachteaching-Abläufe und den täglichen Betrieb zu optimieren.
Interne Kabelführung für Anwendungen
Um die Verkabelung zu schützen und die Werkzeugkonfiguration zu vereinfachen, werden Anwendungskabel – einschließlich einer Hochgeschwindigkeits-Cat6A-Ethernet-Leitung – standardmäßig vollständig durch die interne Struktur des Arms geführt. Diese interne Anordnung eliminiert externe Kabelpakete, verhindert Einhängegefahren an peripheren Maschinen und stellt direkte elektrische Verbindungen für End-of-Arm-Tooling am Handgelenk bereit.
Industrielle Anwendungen
Der MOTOMAN-HC12 ist für automatisierte Materialhandhabungs- und Montageprozesse konfiguriert, einschließlich Palettieren, Schrauben, Lichtbogenschweißen, optischer Inspektion und allgemeiner industrieller Aufgaben.
Zusätzlicher Kontext
Dieser Abschnitt beschreibt technische Spezifikationen und Wettbewerbsbenchmarks, die nicht in der ursprünglichen Pressemitteilung enthalten sind.
Im Gegensatz zu standardmäßigen kollaborativen Robotern, die Kontaktkräfte über die Überwachung des Motorstroms ableiten – was durch Getriebereibung beeinträchtigt wird und geringere Betriebsgeschwindigkeiten erfordert, um die Sicherheitsgrenzwerte der ISO/TS 15066 einzuhalten –, erfassen dedizierte Gelenkdrehmomentsensoren Kontaktkräfte direkt am Lastpunkt. Dies ermöglicht schnellere Verfahrgeschwindigkeiten und Notstopps im Millisekundenbereich bei Kollisionen.
Darüber hinaus erleichtert die Reduzierung der Montagefläche auf kompakte φ170 mm die direkte Integration auf autonomen mobilen Robotern (AMR) sowie in engen Maschinenbestückungsvorrichtungen, die herkömmliche Basen von 200 mm bis 275 mm nicht aufnehmen können. Die interne Führung geschirmter Cat6A-Leitungen direkt zum Handgelenkflansch macht zudem externe Schutzschlauchpakete überflüssig und verhindert Hängenbleiben sowie Kabelermüdung bei kontinuierlicher Achsrotation.
Redaktionell bearbeitet von Romila DSilva, Redakteurin bei Induportals, mit KI-Unterstützung.
www.yaskawa-global.com
Fordern Sie weitere Informationen an…
