automation-de.com
15
'26
Written on Modified on
Universal Robots führt industrielle Robotikplattform Gen 7 ein
Gen 7 ist eine kollaborative Roboterplattform der siebten Generation mit neu entwickelten Steuerungen, KI-fähigen Werkzeugflanschen und dem Betriebssystem PolyScope X.
www.universal-robots.com
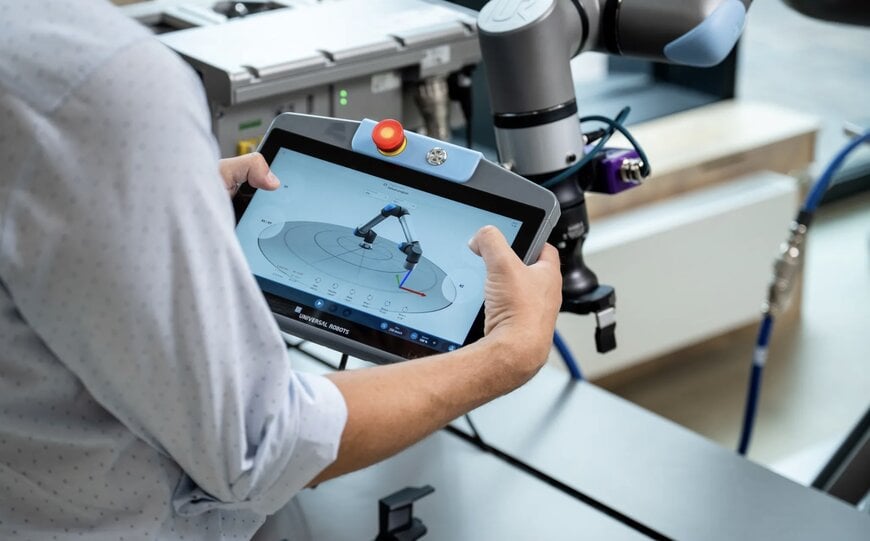
Universal Robots hat mit Gen 7 seine Robotik-Architektur der siebten Generation vorgestellt, die für den Einsatz von künstlicher Intelligenz und physischer Automatisierung in industriellen Fertigungsumgebungen konzipiert ist. Gestützt auf das Betriebssystem PolyScope X umfasst die Plattform eine durchgängige Neuentwicklung aus neuen Roboterarmen, einem überarbeiteten Schaltschrank, einem ergonomischen Programmierhandgerät (Teach Pendant) und einer integrierten Werkzeugflansch-Schnittstelle.
g-Serie Manipulatoren und KI-Flanscharchitektur
Die Plattform führt drei Manipulatoren der sogenannten g-Serie ein: den UR10g-1750, den UR17g-1300 und den UR18g-950, deren Bezeichnungen der Traglast in Kilogramm sowie der Reichweite in Millimetern entsprechen. Die Arme integrieren einen KI-fähigen Werkzeugflansch, der Stromversorgung, Datenleitungen und Sicherheitskreise direkt zum Tool Center Point führt. Dadurch entfallen externe Kabelführungen für Kameras, Sensoren mit hoher Bandbreite und Endeffektoren.
Integrierte 6-Achs-Kraft-Momenten-Sensorik, Nachgiebigkeits-/Impedanzregelung sowie Echtzeit-Datenaustausch (RTDE) ermöglichen eine Kontakterfassung zur Unterstützung präziser physikalischer KI-Anwendungen, einschließlich feinfühliger Bauteilhandhabung und kraftsensitiver Montageaufgaben.
Steuerungsleistung und Programmierschnittstellen
Die Rechenleistung wird von der Steuerung CB7 Core bereitgestellt, die im Vergleich zu früheren Hardware-Revisionen 40 % mehr Verarbeitungsleistung bei einer um 30 % reduzierten Grundfläche bietet. Die Steuerung unterstützt Multi-Netzwerk-Switching zur direkten Anbindung an speicherprogrammierbare Steuerungen (SPS/PLC), Mensch-Maschine-Schnittstellen (HMI), Fertigungsleitsysteme (MES), Industrie-PCs (IPC) und Bildverarbeitungssysteme. Die CB7 Core ist als Standalone-Gerät sowie im schaltschranktauglichen Kompaktformat erhältlich und gewährleistet die Hardware-Rückwärtskompatibilität mit bestehenden Armen der e-Serie und UR-Serie.
Die Betriebssoftware basiert auf PolyScope X, das ROS2-Kommunikationsknoten, offene APIs, ISO 10218-1-Sicherheitsintegration und Unterstützung für Drittanbieter-Erweiterungen einschließlich ProfiSafe und OPC UA beinhaltet. Die manuelle Parametrierung erfolgt über das Programmierhandgerät TP7 Core, das über 20 % leichter als Vorgängermodelle ist und über einen Full-HD-Touchscreen, ergonomische Multi-Grip-Konturen, frei konfigurierbare Smart Buttons sowie einen virtuellen Jog-Stick verfügt.
Das direkte Teachen an der Werkzeugspitze erfolgt über das SP7 Smart Panel – eine am Werkzeugflansch montierte Schnittstelle mit sicherheitszertifizierter Freedrive-Betätigung, visuellen Status-LEDs und drei frei belegbaren Eingabetasten, die PolyScope X Smart Skills ohne Interaktion mit dem Programmierhandgerät auslösen können.
Sicherheitsarchitektur und Cybersicherheits-Zertifizierung
Die Systemsicherheit erfüllt die Anforderungen der funktionalen Sicherheit nach Performance Level d (PLd), Kategorie 3 gemäß ISO 13849-1. Die Arme der g-Serie besitzen TÜV-Zertifizierungen nach ISO 10218-1 sowie UL 1740-Spezifikationen. Teradyne Robotics gewährleistet zudem Cybersicherheits-Konformität nach IEC 62443-4-1 Reifegrad 3 (Maturity Level 3 / ML3), was sichere Software-Entwicklungslebenszyklen für eingebettete Software und Edge-Releases abdeckt.
Zusätzlicher Kontext
Dieser Abschnitt beschreibt technische Spezifikationen und Wettbewerbsvergleiche, die nicht in der ursprünglichen Pressemitteilung enthalten waren.
Herkömmliche kollaborative Roboter führen Strom- und Bildübertragungsleitungen für Kameras über externe Wellschläuche entlang der Armglieder, was Hängerisiken birgt und die kontinuierliche Handgelenkdrehung bei komplexen Handhabungsvorgängen einschränkt. Die interne Verlegung von Hochgeschwindigkeitsdaten-, Strom- und Sicherheitsleitungen über Schleifringe direkt zum Werkzeugflansch eliminiert Kabelverschleiß und Scheuerstellen bei schnellen Bewegungszyklen.
Darüber hinaus basieren herkömmliche Steuerungen auf geschlossenen, proprietären Architekturen, die Protokoll-Gateways zur Kommunikation mit externen Prozessoren erfordern. Die native Integration von Robot Operating System 2 (ROS2) und schnellem Datenstreaming macht zusätzliche Hardware-Konvertierungsebenen überflüssig und verringert die Latenz zwischen externen KI-Modellen und unterlagerten Servoantrieben für ein reaktionsschnelles Visual-Servoing sowie präzise Kraftanpassungen.
Redaktionell bearbeitet von Romila DSilva, Induportals-Redakteurin, mit KI-Unterstützung.
www.universal-robots.com
Fordern Sie weitere Informationen an…
