automation-de.com
28
'26
Written on Modified on
Bewegungssteuerung optimiert Kinematik und Odometrie in der Mobilrobotik
Oriental Motor präsentiert eine kompakte Antriebsrecheneinheit zur Vereinfachung von Systemintegration und Positionsrückmeldung in fahrerlosen Transportfahrzeugen.
www.orientalmotor.com
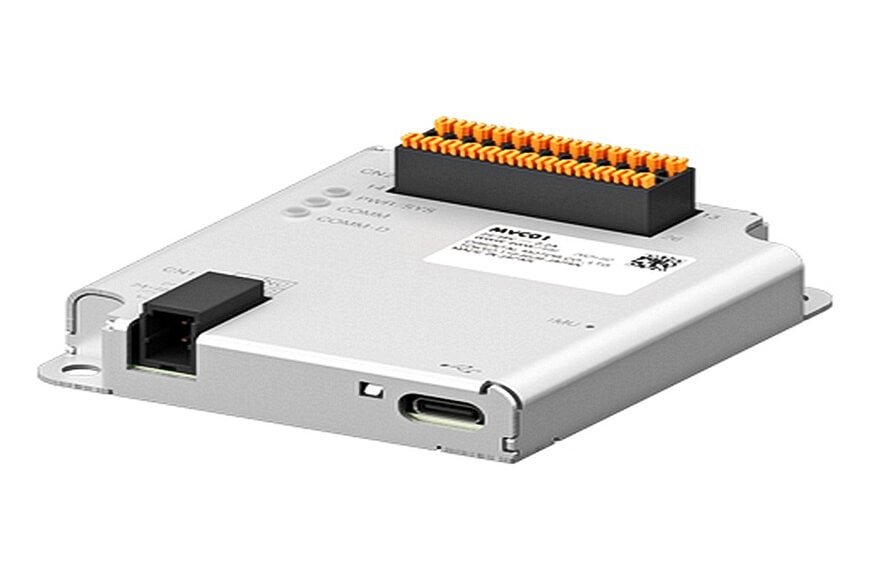
Die industrielle Logistik und Fertigungsautomation setzen zunehmend auf fahrerlose Transportsysteme sowie autonome mobile Roboter, die optimierte Bewegungsarchitekturen erfordern. Die MVC01-Mobilroboter-Steuerung adressiert diesen Bedarf, indem sie die Antriebskinematik auf dedizierter Hardware verarbeitet und so übergeordnete Industriecomputer entlastet.
Integrierte Antriebskinematik und Softwarearchitektur
Die traditionelle Entwicklung autonomer Plattformen erfordert, dass Host-Prozessoren grundlegende Antriebsalgorithmen, Bahnkurvenberechnungen und Koordinatentransformationen innerhalb von Software-Frameworks wie dem Robot Operating System (ROS) ausführen. Die Steuerung vereinfacht diese Architektur, indem sie Geschwindigkeitsbefehle direkt vom Leitsystem empfängt und mehrachsige Radgeschwindigkeiten intern berechnet. Die Verlagerung dieser Berechnungsroutinen auf eingebettete Hardware reduziert die Anzahl aktiver Software-Knoten, entlastet die Buskommunikation und beschleunigt die Inbetriebnahme für Plattform-Entwickler.
Systemkonfiguration, Echtzeit-Telemetrie und Parameteranpassung erfolgen über eine dedizierte Konfigurationssoftware. Dieses Werkzeug ermöglicht es Entwicklungsteams, Motorparameter festzulegen, mechanische Dimensionen zu kalibrieren und Diagnosedaten während der Montage sowie der laufenden Wartung auszuwerten.
Sensorfusion und Antriebsintegration
Eine präzise Lokalisierung in dynamischen Logistikumgebungen erfordert eine zuverlässige Koppelnavigation. Die Einheit integriert eine interne Trägheitsmesseinheit (IMU) direkt in den Regelkreis der Bewegungssteuerung. Durch die Fusion von Drehratendaten des integrierten Gyroskops mit Encoder-Rückmeldungen der Radaktoren generiert die Hardware gefilterte Gyro-Odometrie. Diese interne Berechnung erkennt Radschlupf bei Beschleunigungsvorgängen oder auf rutschigen Oberflächen und liefert hochpräzise relative Positionsdaten an übergeordnete Navigationssysteme.
Die Steuerung ist auf bürstenlose DC-Motoren und Treiber der BLV-Serie (Typ R) abgestimmt. Diese Kombination bietet eine hohe Leistungsdichte bei geringem Bauraum und Gewicht, was eine einfache Integration in flache Fahrzeugchassis mit begrenzten Platz- und Nutzlastkapazitäten ermöglicht.
Zusätzlicher Kontext: Technische Spezifikationen und Wettbewerbs-Benchmarking
Dedizierte Bewegungssteuerungen für mobile Roboter agieren als Bindeglied zwischen übergeordneten Navigationsrechnern (wie Industrie-PCs mit ROS/ROS 2) und untergeordneten Motorantrieben. In standardmäßigen Architekturen mobiler Basen wird die differentielle oder omnidirektionale Kinematik typischerweise entweder im Hauptrechner über Open-Source-Softwarepakete berechnet oder über Mehrachs-Motion-Controller von Herstellern wie Roboteq oder Elmo Motion Control koordiniert.
- Kinematik-Verarbeitung: Standard-Motorsteuerungen erfordern externe Software zur Umrechnung linearer und rotatorischer Geschwindigkeitsvektoren in Radgeschwindigkeiten. Dedizierte Einheiten wie die MVC01 oder Roboteq-Zweikanalsteuerungen integrieren diese Algorithmen auf Firmware-Ebene und eliminieren die Latenz externer Konvertierungsschleifen in ROS.
- Odometrie-Berechnung: Einfache mobile Antriebssysteme berechnen die Radodometrie rein über Inkrementalgeber, wodurch bei Radschlupf kumulative Positionsfehler entstehen. Die direkte Hardware-Fusion mit einer internen Trägheitsmesseinheit ermöglicht eine Schlupfkompensation in Echtzeit, ohne separate Sensor-Schnittstellen oder rechnerintensive Kalman-Filter-Knoten auf Host-Ebene zu erfordern.
- Systemtopologie: Im Gegensatz zu zentralisierten Mehrachs-Servoverstärkern, die Leistungsstufen und Bahnsteuerung auf einer gemeinsamen Baugruppe vereinen, trennt diese modulare Architektur die zentrale Recheneinheit von den dezentralen bürstenlosen Treibern. Dies reduziert die thermische Belastung in kompakten Fahrzeugchassis bei synchroner Buskommunikation über den gesamten Antriebsstrang.
Fordern Sie weitere Informationen an…
