automation-de.com
16
'26
Written on Modified on
Kawasaki präsentiert kompakten 110-kg-Palettierroboter
Der CP110L kombiniert Hohlhandgelenk, 2.200 Kartons pro Stunde und reduzierte Deckenhöhenanforderungen für platzkritische Logistikanwendungen.
www.kawasakirobotics.com
Anwendungen in Logistik und industrieller Palettierung
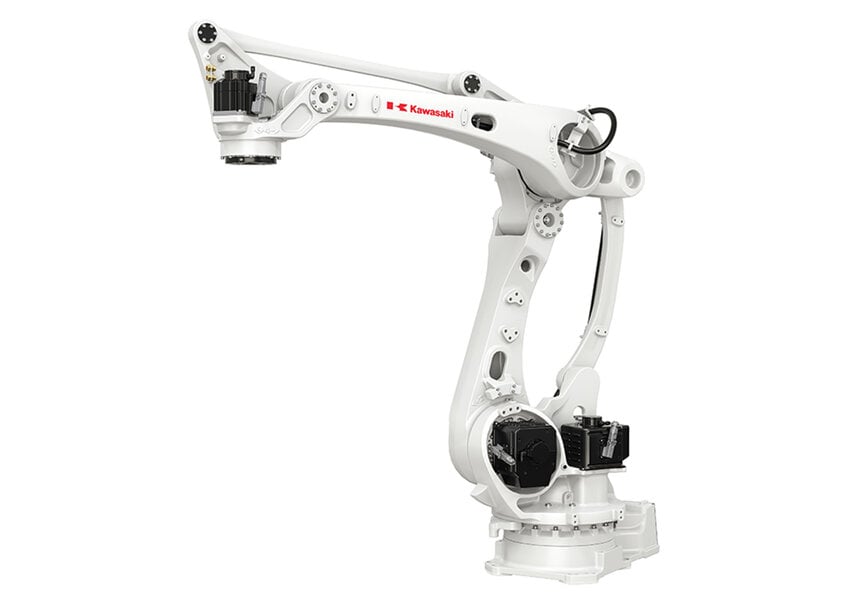
In Logistikzentren, Produktionsstätten und Distributionsanlagen stellt die Palettierautomatisierung*1 hohe Anforderungen an Traglast, Reichweite, Deckenhöhe und Stellfläche. Kawasaki Heavy Industries, Ltd. bringt mit dem CP110L einen Hochgeschwindigkeits-Palettierroboter mit 110 kg maximaler Traglast auf den Markt, der speziell auf diese Anforderungen in platzkritischen Umgebungen ausgelegt ist.
Das neue Modell ergänzt die CP-Serie, die bislang Traglastbereiche von 180 kg bis 700 kg*2 abdeckte. Mit der Einführung der 110-kg-Klasse erweitert sich das Portfolio nun auf 110 kg bis 700 kg und deckt damit ein breiteres Spektrum logistischer Palettieranwendungen ab.
Erstes Hohlhandgelenk in der 110-kg-Klasse
Der CP110L verfügt als erster Palettierroboter seiner Klasse über eine Hohlhandgelenk-Struktur.
Kabel zum Greifer können durch das Innere des Handgelenks geführt werden, wodurch sich Verkabelungsaufwand sowie Installations- und Wartungszeiten reduzieren lassen. Da zuvor außenliegende Kabel nun intern verlaufen, wird zudem der Interferenzbereich des Handgelenks verringert – ein Vorteil in kompakten Roboterzellen.
Für Integratoren bedeutet dies geringeres Kollisionsrisiko und vereinfachte Layoutplanung.
Kompakte Bauweise für geringe Deckenhöhen
Der CP110L erreicht eine erforderliche maximale Deckenhöhe (maximaler Reichweitenpunkt) von 2.242 mm sowie einen Interferenzradius der Rotationsachse von 453 mm innerhalb der 110-kg-Klasse.
Diese Kennwerte ermöglichen den Einsatz in Anlagen mit begrenzter vertikaler Einbauhöhe oder eingeschränkter Zellfläche.
Hohe Taktleistung und großer Bewegungsbereich
Bei einer Handhabung von 60 kg inklusive Greifer erreicht der Roboter eine Transferleistung von 2.200 Kartons pro Stunde. Grundlage ist ein Bewegungsmuster mit 400 mm Hub, 2.000 mm Horizontalbewegung und 400 mm Absenkung.
Der maximale vertikale Arbeitsbereich beträgt 2.433 mm, die maximale Reichweite 2.505 mm. Dadurch lassen sich höhere Stapel sowie größere Palettenformate realisieren.
Serienmäßige Energierückspeisung
Der CP110L ist standardmäßig mit einer Energierückspeisefunktion ausgestattet. Beim Abbremsen und Richtungswechsel entstehende regenerative Energie wird in elektrische Energie umgewandelt und wiederverwendet.
Da Palettieranwendungen häufige Beschleunigungs- und Umkehrbewegungen erfordern, trägt diese Funktion zur Reduzierung des Energieverbrauchs und der CO₂-Emissionen bei.
Marktposition im 110-kg-Segment
Im Traglastbereich von 100–120 kg bieten unter anderem FANUC Corporation und Yaskawa Electric Corporation vergleichbare Palettierlösungen an. Entscheidende Auswahlkriterien sind typischerweise Reichweite, Taktleistung, Interferenzradius und Installationsfläche.
Der CP110L hebt sich in diesem Segment durch seine Hohlhandgelenk-Konstruktion, die reduzierte erforderliche Deckenhöhe und die angegebene Handhabungsleistung von 2.200 Kartons pro Stunde ab.
*1 Aufgabe des Stapelns von Produkten oder Gütern auf Paletten für den Transport
*2 Die bisherige CP-Serie deckte Traglasten von 180 kg bis 700 kg ab
www.global.kawasaki.com
Fordern Sie weitere Informationen an…
