Intelligentes End-of-Arm-Tooling Für Die Automatisierte Robotik
Festo kombiniert künstliche Intelligenz, Vision Guided Motion sowie pneumatische, elektrische und Vakuum-Greiftechnik zu End-of-Arm-Tooling-Lösungen für das robotergestützte Handling in zahlreichen Branchen.
www.festo.com
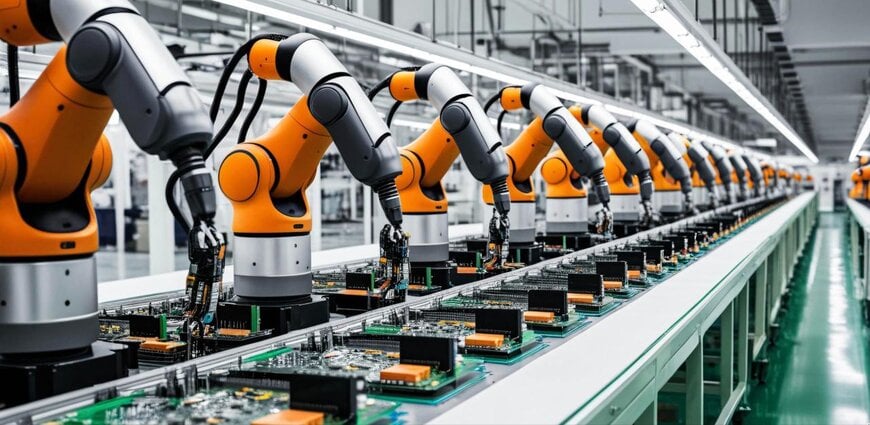
Moderne automatisierte Fertigungslinien erfordern zunehmend Robotersysteme, die sich ohne aufwendige mechanische Umrüstung an wechselnde Werkstücke anpassen können. Um diesen Flexibilitätsanforderungen gerecht zu werden, hat der Automatisierungsspezialist Festo integrierte End-of-Arm-Tooling-Lösungen entwickelt, die pneumatische, elektrische und Vakuum-Greiftechnik mit Roboterintegration, Software und künstlicher Intelligenz verbinden.
Ein Roboter oder Handhabungssystem ist nur so gut wie das Greifsystem an seinem Arm. Das End-of-Arm-Tooling (EOAT) bildet die Schnittstelle zum Werkstück und ermöglicht zahlreiche automatisierte Prozesse. Wenn Fertigungslinien häufig wechselnde Teile verarbeiten, stoßen herkömmliche Greifer bei unterschiedlicher Lage, Empfindlichkeit oder unregelmäßiger Form der Teile ohne spezielle Vorrichtungen und manuelle Umprogrammierung oft an ihre Grenzen. Gefragt sind daher intelligente Subsysteme, die Objekte erkennen und ihre Greifstrategie anpassen können.
Integrierte End-of-Arm-Tooling-Architektur
Um den Engineering-Aufwand bei der Greiferintegration zu verringern, entwickelt sich Festo vom Lieferanten von Greifkomponenten zum Anbieter kompletter End-of-Arm-Lösungen. Dabei begleitet das Unternehmen Anwender durch den gesamten Prozess, von der Auswahl und Konstruktion über die Integration bis zur Inbetriebnahme. Standardisierte Schnittstellen, Engineering-Tools und Softwaremodule vereinfachen die Integration in Robotersysteme verschiedener Hersteller, verringern den Engineering-, Integrations- und Inbetriebnahmeaufwand und ermöglichen eine schnellere und einfachere Umsetzung von Roboterapplikationen.
Künstliche Intelligenz Und Vision Guided Motion
Ein Roboter muss nicht nur zuverlässig greifen, sondern zunehmend auch selbst erkennen, was er wo und wie greifen soll. Festo setzt dafür auf Software und künstliche Intelligenz. Vision Guided Motion (VGM) verbindet intelligente Bildverarbeitung mit präziser Bahnführung. Bauteile werden unabhängig von ihrer Lage oder Ausrichtung lokalisiert und anschließend mit kundenspezifisch konfigurierten Programmen bearbeitet, etwa beim Kleben oder Schrauben, oder gegriffen und zur nächsten Station transportiert. Das reduziert mechanische Anpassungen und Engineering-Aufwand und erhöht gleichzeitig Prozesssicherheit und Produktivität.
Für unbekannte oder wechselnde Objekte unterstützt die KI-basierte Software GripperAI den Roboter dabei, Objekte zu erkennen sowie geeignete Greifpunkte und Greifstrategien zu bestimmen. Greifprozesse lassen sich so flexibler an unterschiedliche Objekte anpassen, während der Programmieraufwand für neue Anwendungen sinkt.
Automatisierte Pilzernte
Die Mushroom Harvesting Unit zeigt, wie künstliche Intelligenz und intelligente Automatisierung in der Praxis zusammenwirken. Die Lösung für die automatisierte Ernte druckempfindlicher Speisepilze kombiniert Bildverarbeitung mit Bewegungs- und Handhabungstechnik. Mithilfe KI-gestützter Bildverarbeitung erkennt und bewertet das System die Pilze und bestimmt den optimalen Erntezeitpunkt. Ein hochpräzises Portalsystem positioniert den Greifer über dem Zielobjekt, während eine Drehachse am Handgelenk und eine sanfte Greiftechnik eine schadensfreie Ernte ermöglichen.
End-of-Arm-Tooling Für Unterschiedlichste Branchen
Die automatisierte Pilzernte ist nur ein Beispiel für die Möglichkeiten moderner End-of-Arm-Tooling-Technik. Greif- und Vakuumlösungen von Festo kommen in zahlreichen Branchen zum Einsatz, darunter die Automobilindustrie, die Elektronikfertigung, die Verpackungstechnik, die Lebensmittelindustrie, die Laborautomation und Werkzeugmaschinen. Ob empfindlich, schwer, klein, unregelmäßig geformt oder unterschiedlich positioniert: Die verschiedensten Werkstücke erfordern passende Greifprinzipien, die Festo mit seinen End-of-Arm-Lösungen umsetzt. Festo präsentiert diese Technologien auf der SPS in Halle 9, Stand 305.
Zusätzlicher Kontext
Dieser Abschnitt enthält technische Spezifikationen und Wettbewerbsvergleiche, die nicht in der ursprünglichen Produktankündigung enthalten sind.
In der Industrierobotik hat sich das End-of-Arm-Tooling von einfachen pneumatischen Parallelgreifern zu mechatronischen Subsystemen mit Kraft-Momenten-Sensorik, integrierten Steuerungen und Bildverarbeitungsmodulen entwickelt. Der Griff in die Kiste und die Handhabung variabler Teile beruhten traditionell auf deterministischem Abgleich mit 3D-CAD-Modellen, der bei verformbaren, organischen oder reflektierenden Objekten häufig an Grenzen stieß. Moderne KI-gestützte Greifalgorithmen, die mit synthetischen und realen Daten trainiert werden, ermöglichen es Robotern, Greifposen auch für unbekannte Objekte ohne vorhandene CAD-Modelle abzuleiten. Zudem haben sich standardisierte mechanische und kommunikationstechnische Schnittstellen wie Montageflansche nach ISO 9409-1 und IO-Link-Anbindung als Branchenstandard etabliert und ermöglichen eine Plug-and-Play-Interoperabilität zwischen Greiferanbietern und Herstellern von Sechsachs- und kollaborativen Robotern.
Bearbeitet von Maria Brueva, Induportals-Redakteurin – adaptiert durch KI.
Fordern Sie weitere Informationen an…
