automation-de.com
13
'26
Written on Modified on
Melexis bringt taktiles Fingerspitzenmodul mit echter 3D-Krafterkennung auf den Markt
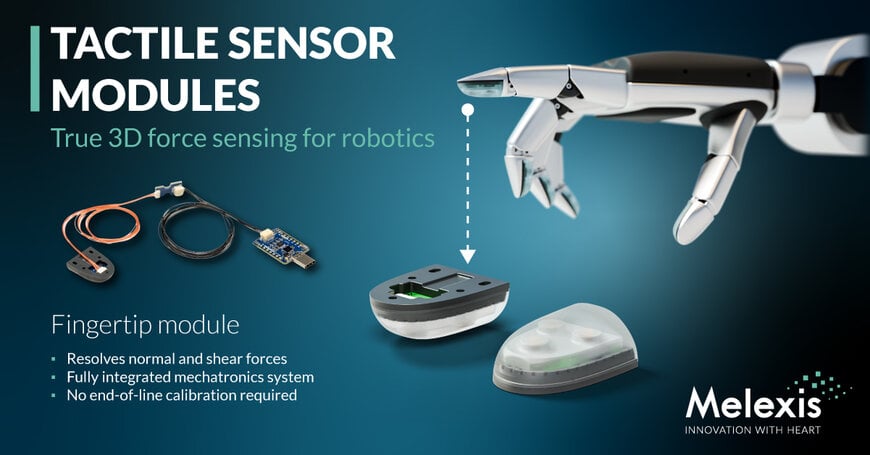
Das MLX90901-Modul kombiniert magnetische Tactaxis-Technologie mit vollständiger mechatronischer Integration, um das Hardware-Prototyping humanoider Roboter zu vereinfachen, die Greifgeschicklichkeit zu verbessern und physische KI zu beschleunigen.
www.melexis.com
Fortschritte beim maschinellen Lernen ermöglichen es autonomen Systemen, komplexe Aufgaben zu planen, doch die physische Ausführung bleibt durch begrenztes sensorisches Feedback am Kontaktpunkt eingeschränkt. Herkömmliche Industriegreifer verfügen in der Regel über keine taktilen Sensoren oder stützen sich auf einachsige Kraftmessungen, die zwar Druck senkrecht zu einer Oberfläche erkennen, aber kein seitliches Abrutschen registrieren. Mehrachsige taktile Sensoren existieren zwar in akademischen Laboren, hängen jedoch oft von kundenspezifischen Elastomer-Formulierungen, komplexer Verkabelung und manueller Kalibrierung ab, was eine Großserienfertigung verhindert.
Um unregelmäßige oder zerbrechliche Objekte zu manipulieren, ohne sie fallen zu lassen oder zu zerdrücken, benötigen Roboter-Regelkreise Echtzeitdaten sowohl über die Stärke als auch über die Richtung der Kontaktkräfte. Die Auflösung von Kräften über drei orthogonale Achsen ermöglicht es einer Roboterhand-Steuerung, ein beginnendes Abrutschen zu erkennen und die Greifkraft dynamisch anzupassen.
Funktionsprinzip und mechatronische Integration
Der MLX90901 löst dreidimensionale Kontaktkräfte auf, indem er die magnetische Tactaxis-Sensortechnologie von Melexis mit einer vollständigen mechanischen und elektronischen Baugruppe kombiniert. Bei einem magnetischen taktilen Sensor verformen externe mechanische Belastungen eine nachgiebige Elastomerschicht, in die ein Permanentmagnet eingebettet ist. Ein mehrachsiger Hall-Effekt-Magnetsensor unter dem Elastomer misst die daraus resultierenden Änderungen des magnetischen Flussvektors und übersetzt diese Variationen in Normal- und Scherkraftkomponenten.
Da die Leistung eines magnetischen taktilen Sensors stark von den mechanischen Eigenschaften des Elastomers und der präzisen Ausrichtung des Magneten abhängt, ist die Integration reiner Sensor-Dies mit erheblichem Entwicklungsaufwand verbunden. Melexis löst dieses Problem, indem der Sensor-Die, der Permanentmagnet, das nachgiebige Elastomer, das Strukturgehäuse und die Signalaufbereitungselektronik in einem standardisierten Fingerspitzen-Formfaktor verpackt werden. Diese einheitliche Architektur macht es für Hersteller von Roboterhänden überflüssig, separate mechanische und magnetische Subsysteme zu beschaffen und zu kalibrieren.
Messbare Leistung und Systemspezifikationen
Der MLX90901 ist darauf ausgelegt, subtile Kraftschwankungen bei empfindlicher Handhabung zu erfassen und gleichzeitig standardmäßigen Manipulationsbelastungen standzuhalten. Zu den wichtigsten Leistungsparametern gehören:
- Normalkraft-Messbereich: 15 N
- Scherkraft-Messbereich: 4 N über zwei orthogonale Achsen
- Messgenauigkeit (Full-Scale): 10 Prozent
- Typische Kraftauflösung: 200 mN
- Digitale Kommunikation: Über eine I2C-Schnittstelle zur direkten Verbindung mit eingebetteten Handsteuerungen
Laut Julien Ghaye, Product Line Manager bei Melexis, ermöglicht die Entwicklung des kompletten mechatronischen Moduls anstelle der Lieferung eines eigenständigen Sensorelements dem Unternehmen, die voneinander abhängigen materiellen, mechanischen und elektronischen Variablen zu steuern, die für die Serienproduktion erforderlich sind.
Entwicklungs-Workflow und Prototyping-Unterstützung
Zur Unterstützung der Systemintegration bietet Melexis zusammen mit dem Fingerspitzenmodul das Evaluierungskit DVK90901 an. Hersteller von Roboterhänden und Erstausrüster (OEMs) können das Kit nutzen, um das dreiachsige Kraftverhalten des Sensors zu charakterisieren, die Leistung anhand spezifischer Manipulationsanforderungen zu bewerten und Kontaktdatensätze für das Training geschlossener Regelkreis-Algorithmen zu sammeln.
Die Markteinführung folgt auf vier Jahre Entwicklungsarbeit, seit Melexis das biomimetische Tactaxis-Prinzip erstmals mithilfe diskreter taktiler Pixel (sogenannter Taxel) demonstrierte. Anschließende Kundenversuche flossen in den Übergang von einzelnen Sensorkomponenten zu einem standardisierten, serienreifen Fingerspitzenmodul ein, das für humanoide Robotikplattformen geeignet ist.
Zusätzlicher Kontext
Dieser Abschnitt enthält technische Spezifikationen und Wettbewerbsvergleiche, die nicht in der ursprünglichen Produktankündigung enthalten waren.
Die Entwicklung integrierter dreiachsiger taktiler Module spiegelt einen breiteren Wandel in der Robotik hin zu physischer künstlicher Intelligenz wider, bei der sensomotorische Daten zum Trainieren von Basismodellen (Foundation Models) für die Manipulation verwendet werden. Historisch gesehen war die kommerzielle taktile Sensorik zwischen kapazitiven Arrays, piezoresistiven Folien und optisch-taktilen Sensoren wie Kameras im GelSight-Stil aufgeteilt. Während optisch-tactile Sensoren eine hohe räumliche Auflösung bieten, indem sie die Verformung einer internen Gelschicht mit einer Miniaturkamera verfolgen, erfordern sie ein erhebliches Innenvolumen, einen höheren Stromverbrauch und eine rechenintensive Bildverarbeitung.
Magnetische taktile Sensoren wie der MLX90901 bieten eine alternative Architektur, die sich durch eine kompakte Bauform, geringe Leistungsaufnahme und eine digitale Ausgabe mit niedriger Latenz über standardmäßige serielle Busse wie I2C auszeichnet. Durch die direkte Ausgabe dreiachsiger Kraftvektoren anstelle von rohen Einzelbildern reduzieren magnetische Module die Rechenlast auf lokalen Gelenksteuerungen. Allerdings müssen magnetische Sensorarchitekturen externe magnetische Interferenzen bewältigen – ein Faktor, der typischerweise durch differenzielle Sensorgeometrien oder eine lokalisierte magnetische Abschirmung innerhalb des Sensorgehäuses gelöst wird.
Bearbeitet von Evgeny Churilov, Induportals Media – Angepasst durch KI.
www.melexis.com
Entwicklungs-Workflow und Prototyping-Unterstützung
Zur Unterstützung der Systemintegration bietet Melexis zusammen mit dem Fingerspitzenmodul das Evaluierungskit DVK90901 an. Hersteller von Roboterhänden und Erstausrüster (OEMs) können das Kit nutzen, um das dreiachsige Kraftverhalten des Sensors zu charakterisieren, die Leistung anhand spezifischer Manipulationsanforderungen zu bewerten und Kontaktdatensätze für das Training geschlossener Regelkreis-Algorithmen zu sammeln.
Die Markteinführung folgt auf vier Jahre Entwicklungsarbeit, seit Melexis das biomimetische Tactaxis-Prinzip erstmals mithilfe diskreter taktiler Pixel (sogenannter Taxel) demonstrierte. Anschließende Kundenversuche flossen in den Übergang von einzelnen Sensorkomponenten zu einem standardisierten, serienreifen Fingerspitzenmodul ein, das für humanoide Robotikplattformen geeignet ist.
Zusätzlicher Kontext
Dieser Abschnitt enthält technische Spezifikationen und Wettbewerbsvergleiche, die nicht in der ursprünglichen Produktankündigung enthalten waren.
Die Entwicklung integrierter dreiachsiger taktiler Module spiegelt einen breiteren Wandel in der Robotik hin zu physischer künstlicher Intelligenz wider, bei der sensomotorische Daten zum Trainieren von Basismodellen (Foundation Models) für die Manipulation verwendet werden. Historisch gesehen war die kommerzielle taktile Sensorik zwischen kapazitiven Arrays, piezoresistiven Folien und optisch-taktilen Sensoren wie Kameras im GelSight-Stil aufgeteilt. Während optisch-tactile Sensoren eine hohe räumliche Auflösung bieten, indem sie die Verformung einer internen Gelschicht mit einer Miniaturkamera verfolgen, erfordern sie ein erhebliches Innenvolumen, einen höheren Stromverbrauch und eine rechenintensive Bildverarbeitung.
Magnetische taktile Sensoren wie der MLX90901 bieten eine alternative Architektur, die sich durch eine kompakte Bauform, geringe Leistungsaufnahme und eine digitale Ausgabe mit niedriger Latenz über standardmäßige serielle Busse wie I2C auszeichnet. Durch die direkte Ausgabe dreiachsiger Kraftvektoren anstelle von rohen Einzelbildern reduzieren magnetische Module die Rechenlast auf lokalen Gelenksteuerungen. Allerdings müssen magnetische Sensorarchitekturen externe magnetische Interferenzen bewältigen – ein Faktor, der typischerweise durch differenzielle Sensorgeometrien oder eine lokalisierte magnetische Abschirmung innerhalb des Sensorgehäuses gelöst wird.
Bearbeitet von Evgeny Churilov, Induportals Media – Angepasst durch KI.
www.melexis.com
